从路面振动中筛出目标车道事件
车辆驶过埋入式光纤阵列时,轮轴载荷会在路面中产生随时间和位置变化的振动。Li等于2026年发表的研究,利用上海沈海高速嘉浏段一个试验断面的分布式光振动传感(DOVS)数据,识别四秒记录中是否出现目标车道车辆事件。研究任务是记录片段的二元筛选。[1]
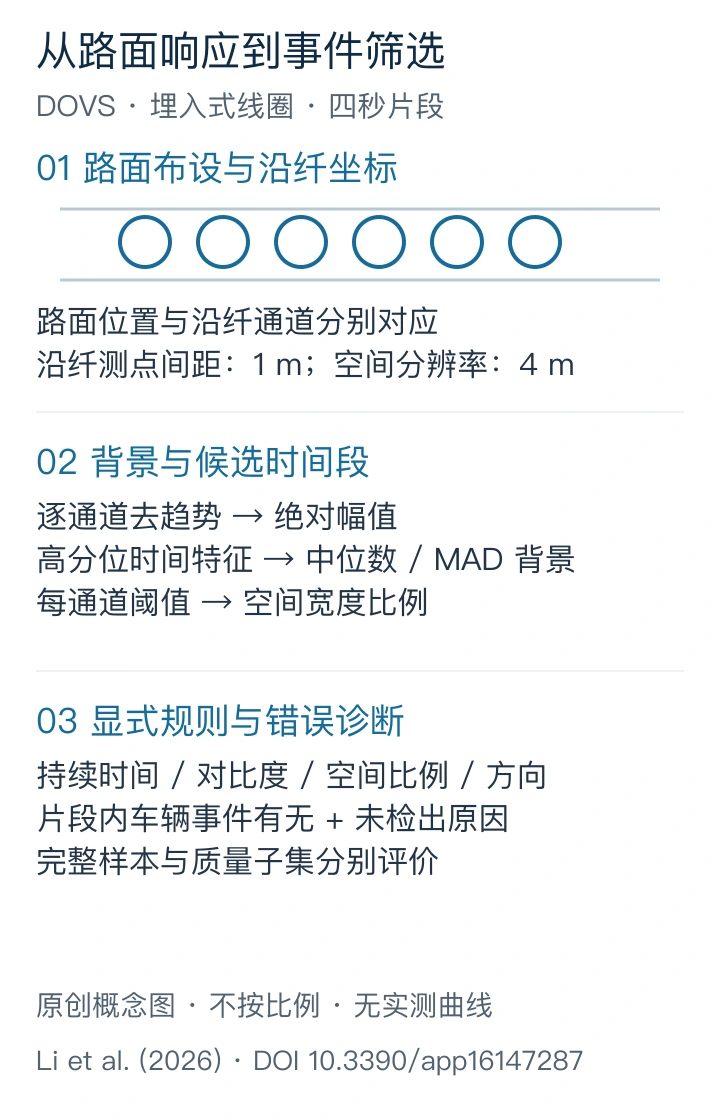
光纤线圈阵列埋在第二车道基层与下面层的交界处。采集系统的空间分辨率为4 m、沿纤测点间距为1 m,采样率为2500 Hz。每个线圈由4 m光纤绕成。沿纤数据坐标与路面上的实体距离需要通过布设关系对应。[1]
团队从2023至2026年具有可用记录的月份中各抽取一个采集日,得到27个日期。剔除155个损坏或缺失记录后,3085个可用矩阵进入评价;每个矩阵对应4 s、250个通道和10000个时间采样。参考标签由同一名标注者依据瀑布图判读并复核。[1]
结合稳健背景、空间覆盖和轨迹方向
算法先逐通道去除线性趋势并取绝对幅值,再用跨通道的高分位数提取时间特征。中位数与中位绝对偏差(MAD)估计背景水平,帮助定位候选时间段;各通道自己的背景阈值用于评价响应覆盖的空间比例。[1]
候选段的持续时间、强度对比、空间宽度比例和轨迹方向共同进入显式规则。最终输出还保留未检出原因,例如响应过窄、对比不足或方向条件未满足,便于回查原始片段。[1]
该方法不训练监督模型权重,单个矩阵处理时也不读入人工标签。作者曾依据这批数据中的错误调整规则,因此这些结果对应已有数据上的回顾性评价。跨年固定参数分析与新道路上的前瞻性验证属于不同的验证层级。[1]
完整样本与质量子集分别报告
完整的3085个矩阵中,研究报告1362个真阳性、1329个真阴性、196个假阳性和198个假阴性。准确率为87.23%,精确率为87.42%,召回率为87.31%,F1为87.36%;这些指标针对本试验断面的矩阵级车辆有无判定。[1]
完整评价保留了98个带数据质量标记的矩阵。另行排除这98个矩阵后,精确率升至91.28%、F1升至89.20%,假阳性减少67个,假阴性仍为198个。这是同一批数据的子集分析,报告时需要与完整样本结果并列。[1]
固定参数在各年数据上的F1分别为87.66%、88.55%、82.05%和88.89%,显示不同采集年份仍有差异。研究中的窄弱响应、轨迹方向和异常数据质量,分别关联漏检或误检。[1]
| 项目 | 研究结果与条件 |
|---|---|
| 完整样本 | 3085个矩阵;F1为87.36%,包含98个质量标记矩阵。 |
| 误检漏检 | 假阳性196个、假阴性198个;对应四秒记录有无车辆的二元任务。 |
| 质量子集 | 排除98个后F1为89.20%;假阳性减少67个,假阴性不变。 |
| 跨年变化 | 固定参数逐年F1为87.66%、88.55%、82.05%、88.89%。 |
| 验证范围 | 单试验断面、单目标车道;一人判读复核,规则经过已有数据错误分析。 |
将片段筛选接入可复核的交通监测流程
工程验证应先明确事件单位:本研究的一个阳性矩阵表示四秒内至少有一个目标车道车辆事件。车辆计数、车型分类、车速和轴重需要各自的参考标签、评价指标与独立试验。
类似部署宜保存线圈位置与沿纤通道的映射、原始片段、背景估计、触发规则和失败原因。把质量异常单独标记,并按采集日期和工况统计误检漏检,有助于区分布设问题、弱响应和判别规则问题。
进一步试验可采用独立标注者和同步交通参考,覆盖邻道并发车辆、维护振动及不同路面结构,再冻结规则开展新断面评价。该研究展示了以显式信号特征组织事件筛选和错误诊断的方法,原始数据需向通讯作者合理申请。[1]
参考文献
[1] Linrong Li, Yertegin Nurlan, Yadi Sang, Mengyuan Zeng and Yahor M. Zhukouski Distributed Fiber-Optic Sensing Data-Based Vehicle Event Recognition. Applied Sciences 16(14), 7287 (2026). DOI: 10.3390/app16147287.